核心技术
全栈自研技术体系
硬件、控制、感知、决策——四足机器人的每一层关键技术,都掌握在自己手里。
01
JOINT MODULE
高性能关节模组
电机、减速器、驱动器一体化设计,全系搭载 12(足式)/ 16(轮足)个高性能关节模组,支撑行走、小跑、爬坡与越障等多种步态连续切换。
- 12 / 16 个关节模组
- 一体化力控关节
- 足式 / 轮足双构型
02
RL LOCOMOTION
强化学习运动智能
从 Isaac Lab 大规模并行训练到实机部署的完整 Sim2Real 管线。策略经万轮级迭代与台架-真机双重验证,钉死毫米级落足精度。
- Sim2Real 全流程自研
- 全向行走 / 360° 转向
- 台架-真机双重验证
03
AUTONOMOUS NAVIGATION
全栈自主导航
激光雷达与超声波融合感知,自主导航与全向避障开箱即用;标配图传与语音交互,远程调度与现场作业两不误。
- 激光雷达高精定位
- 全向避障
- 图传 + 语音交互
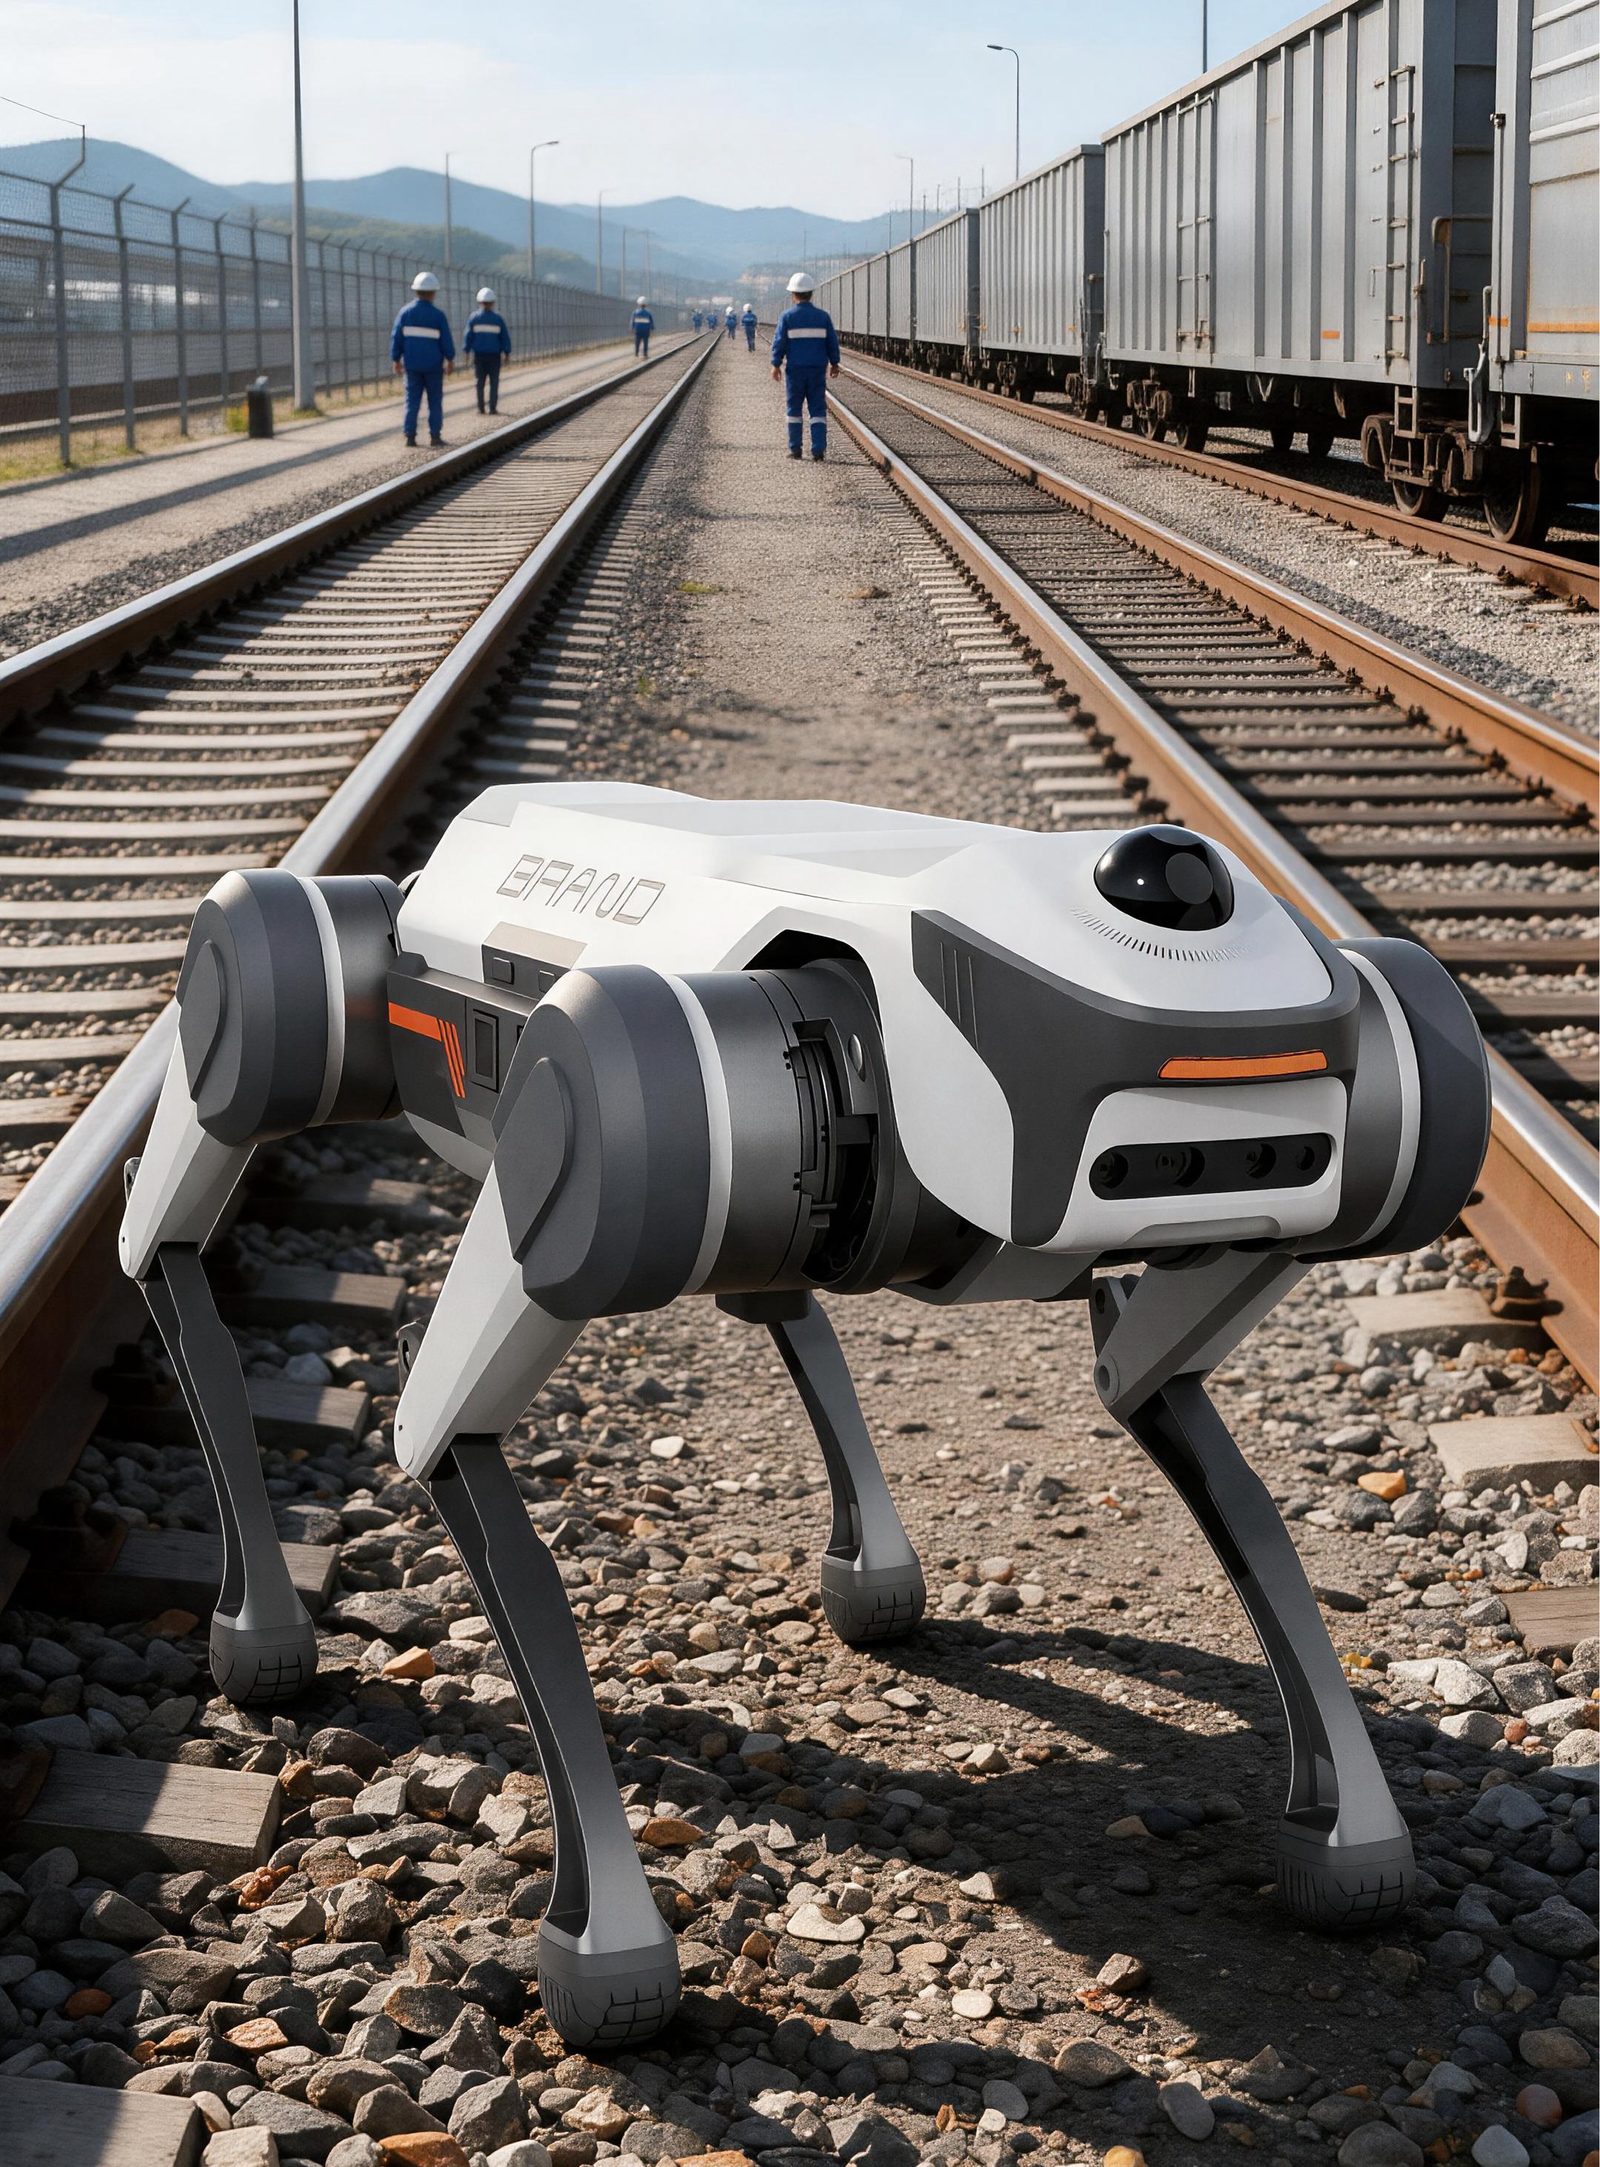
构成
一身传感器,
处处可扩展
激光雷达、内置扬声器与麦克风、大容量快换电池、内置双计算单元, 机身预留丰富扩展接口——12(足式)/ 16(轮足)个高性能关节模组驱动全身。